



fischertechnik Конструктор STEM Coding RoboMission
-
Самовивіз з магазину Indicative
м. Кропивницький,
вул. Велика Перспективна, 38а
-
Доставка кур'єром
-
Доставка Нова пошта
-
Доставка Укрпошта
-
Доставка Meest
-
Оплата Apple Pay
-
Оплата Google Pay
-
«Покупка частинами» від monobank
Для оформлення необхідно:
1. Бути клієнтом monobank.
2. Мати смартфон з додатком monobank.
3. Перевірити доступний ліміт на покупку частинами.
4. Мати доступний баланс на рахунку кредитної карти для списання першого платежу.
-
Оплата plata by mono
-
Оплата ПриватБанк
-
Безготівкова оплата
Протягом 14 днів
Особливості
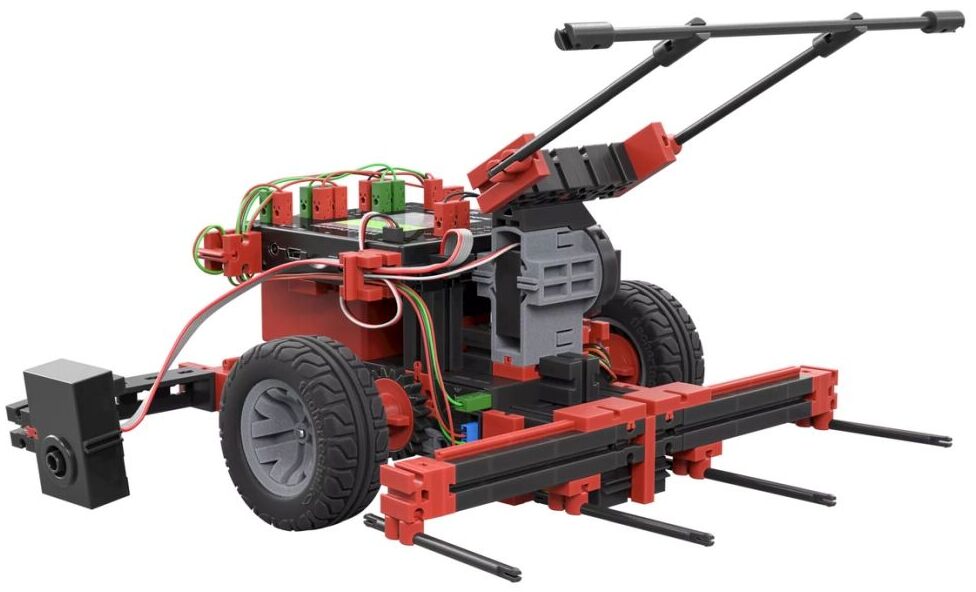
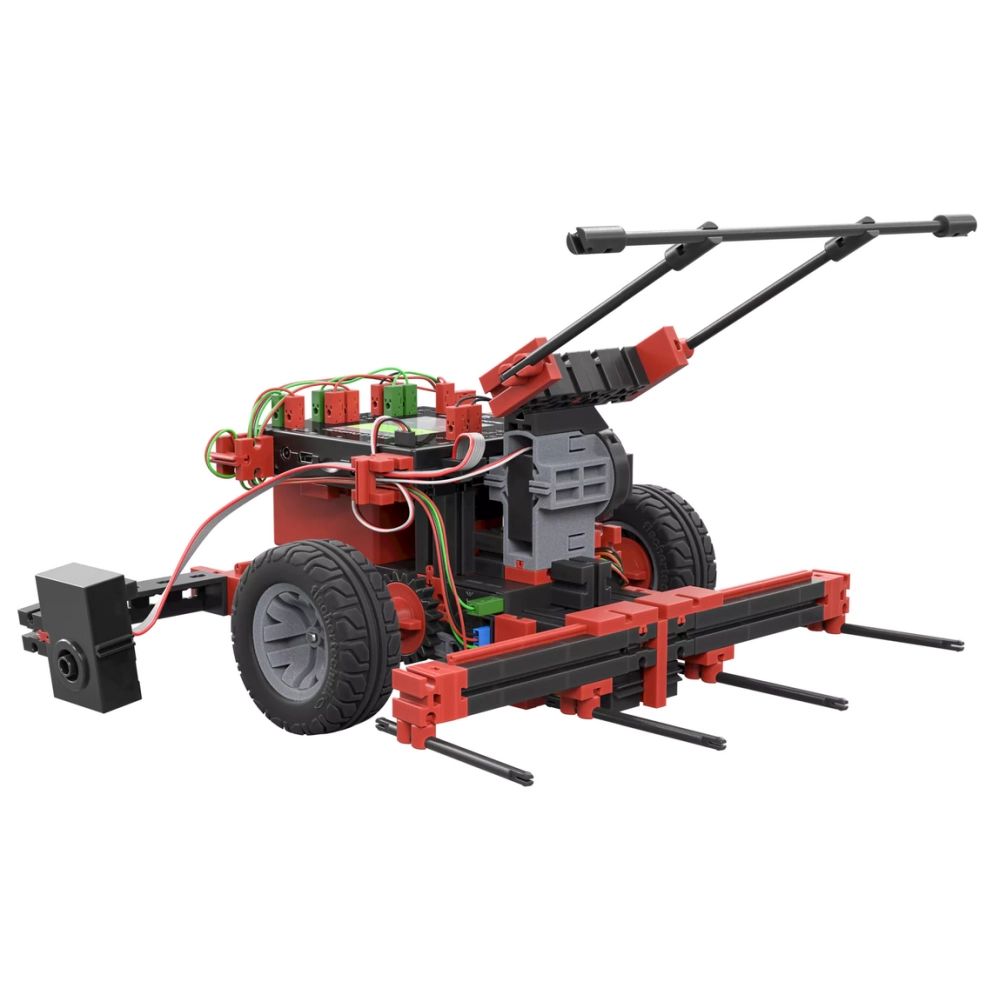
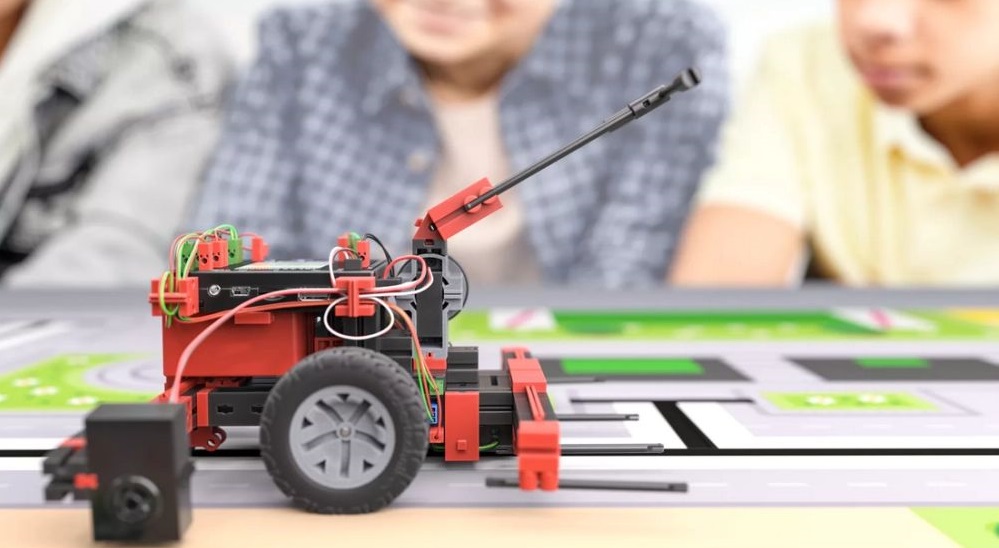
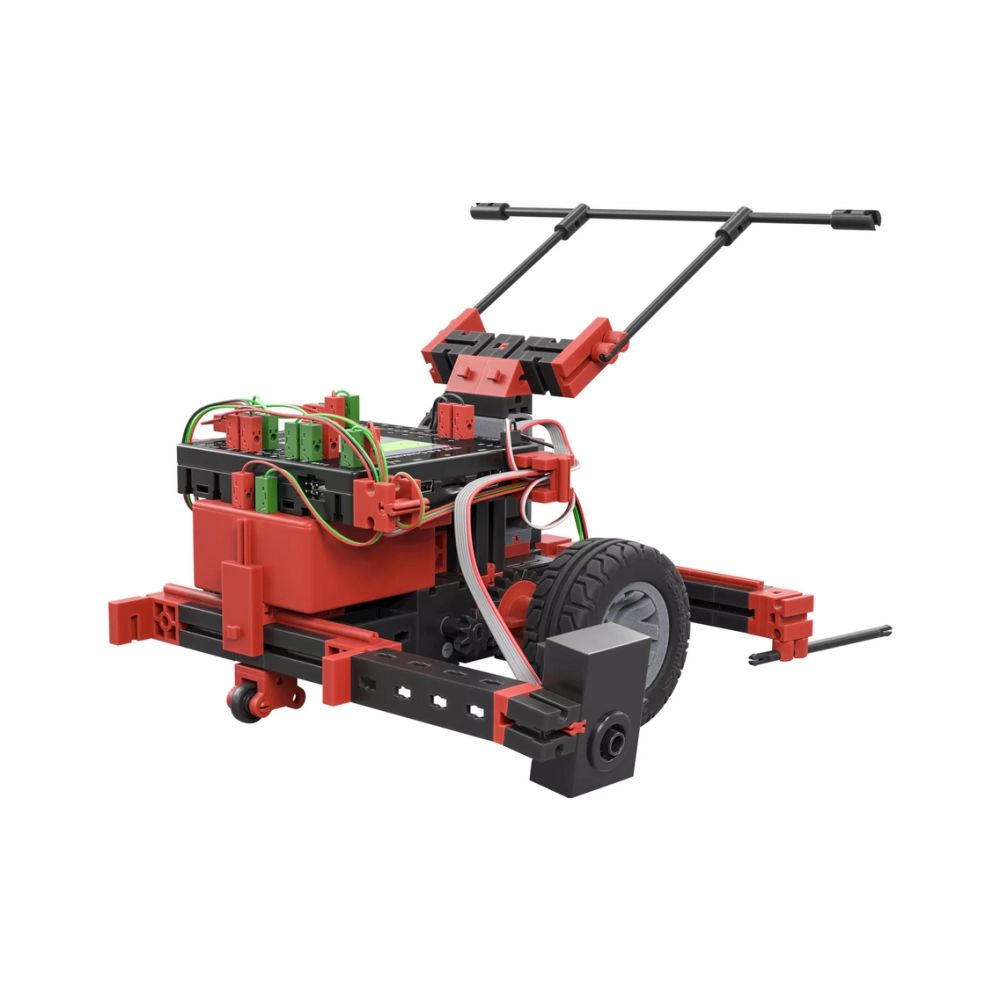
fischertechnik STEM Coding RoboMission створено для підготовки роботизованих моделей до завдань WRO RoboMission і Starter. Конструкція набору дає змогу працювати зі швидкістю, точністю руху, позиціонуванням, навігацією та подоланням перешкод.
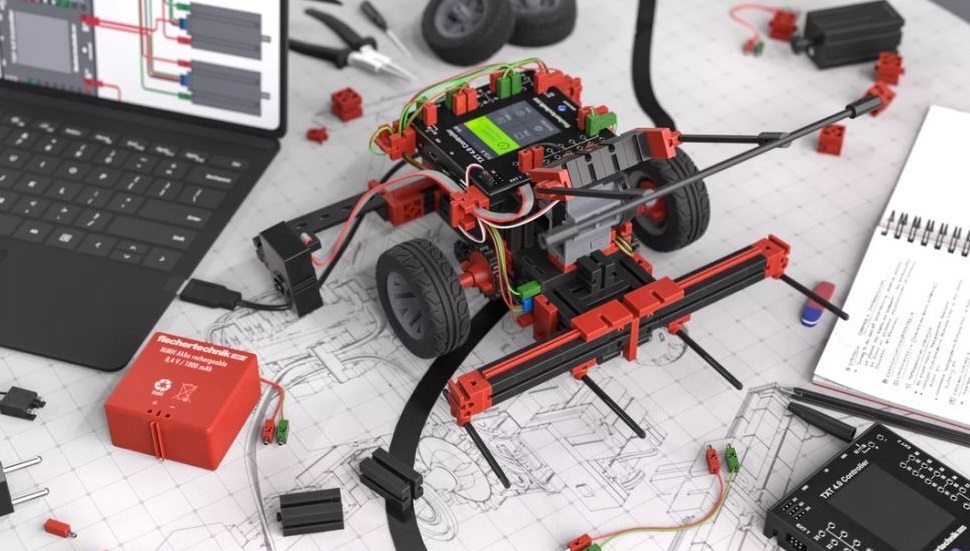
Контролер TXT 4.0 керує двигунами, сервоприводами й датчиками. Він має вісім універсальних входів, чотири входи для підрахунку, чотири виходи для двигунів або вісім окремих виходів, три виходи для сервоприводів і сенсорний дисплей. Два шестиконтактні роз’єми призначено для датчиків I²C із напругою 3,3 В.
Енкодерні двигуни підтримують точне позиціонування та контроль пройденої відстані. Сталеві осі розраховано на передавання крутного моменту до коліс, а їхня поверхня зменшує ризик проковзування під час руху.
Датчик RGBW визначає значення червоного, зеленого, синього та білого каналів і має вбудоване регульоване джерело світла. Аналогові колірні датчики можна застосовувати для виявлення лінії, а комбінований дев’ятиосьовий датчик поєднує акселерометр, гіроскоп і магнітометр.
Програмування виконується в середовищі Robo Pro Coding. Графічний інтерфейс Blockly підходить для опрацювання базових алгоритмів, Python використовується для текстового програмування, а C/C++ дає змогу точніше налаштовувати виконання команд. Відеоуроки допомагають ознайомитися з принципами складання та програмування моделей.
Технології (використовувані)
- Контролер TXT 4.0
- Robo Pro Coding
- Blockly
- Python
- C/C++
- Енкодерне керування рухом
- Цифровий сервопривід
- Датчик RGBW
- Аналогове розпізнавання кольору
- Виявлення лінії
- Дев’ятиосьове визначення руху й орієнтації
- Акселерометр
- Гіроскоп
- Магнітометр
- Інтерфейс I²C
- USB-C
Технічні характеристики
- Тип: навчальний робототехнічний конструктор
- Призначення: підготовка до завдань WRO RoboMission і Starter
- Контролер: TXT 4.0
- Універсальні входи контролера: 8
- Входи для підрахунку: 4
- Виходи для двигунів: 4
- Окремі виходи: до 8
- Виходи для сервоприводів: 3
- Дисплей контролера: сенсорний
- Роз’єми для датчиків I²C: 2 × 6-контактні
- Напруга підключення датчиків I²C: 3,3 В
- Середовище програмування: Robo Pro Coding
- Графічне програмування: Blockly
- Мови програмування: Python, C/C++
- Тип двигуна: редукторний, з магнітним енкодером
- Осі: сталеві, із протиковзкою поверхнею
- Датчик кольору: RGBW, I²C
- Канали датчика RGBW: червоний, зелений, синій, білий
- Час інтегрування датчика RGBW: регульований
- Джерело світла датчика RGBW: світлодіодне, із PWM-регулюванням
- Сервопривід: цифровий
- Передача сервопривода: металева
- Діапазон сервопривода: ±90°
- Колірні датчики: аналогові
- Функція колірних датчиків: виявлення лінії
- Комбінований датчик: дев’ятиосьовий
- Компоненти комбінованого датчика: акселерометр, гіроскоп, магнітометр
- Підключення комбінованого датчика: 6-контактний кабель
- Сумісні роз’єми контролера: EXT1, EXT2
- Акумулятор: із роз’ємом USB-C
- Зарядний пристрій: у комплекті
- Комплектація
- Контролер TXT 4.0
- Енкодерний двигун
- Сталеві осі
- Датчик RGBW
- Цифровий сервопривід
- Колірні датчики
- Комбінований гіроскопічний датчик
- Акумулятор USB-C
- Зарядний пристрій
Для кого
- Учнів закладів загальної середньої освіти
- Учасників змагань WRO RoboMission і Starter
- Студентів технічних спеціальностей
- Викладачів STEM-дисциплін
- Керівників гуртків робототехніки
- Учасників навчальних інженерних проєктів
Висновок
fischertechnik STEM Coding RoboMission поєднує контролер TXT 4.0, енкодерні двигуни, сервопривід і набір датчиків для створення роботизованих моделей. Підтримка Blockly, Python і C/C++ дає змогу послідовно вивчати алгоритми руху, навігацію, роботу з кольором та орієнтацію в просторі.